Suivez les étapes de construction de la voiture Wood Grand-Prix Bluetooth :
matériel, montage, câblage, programmation et tests.
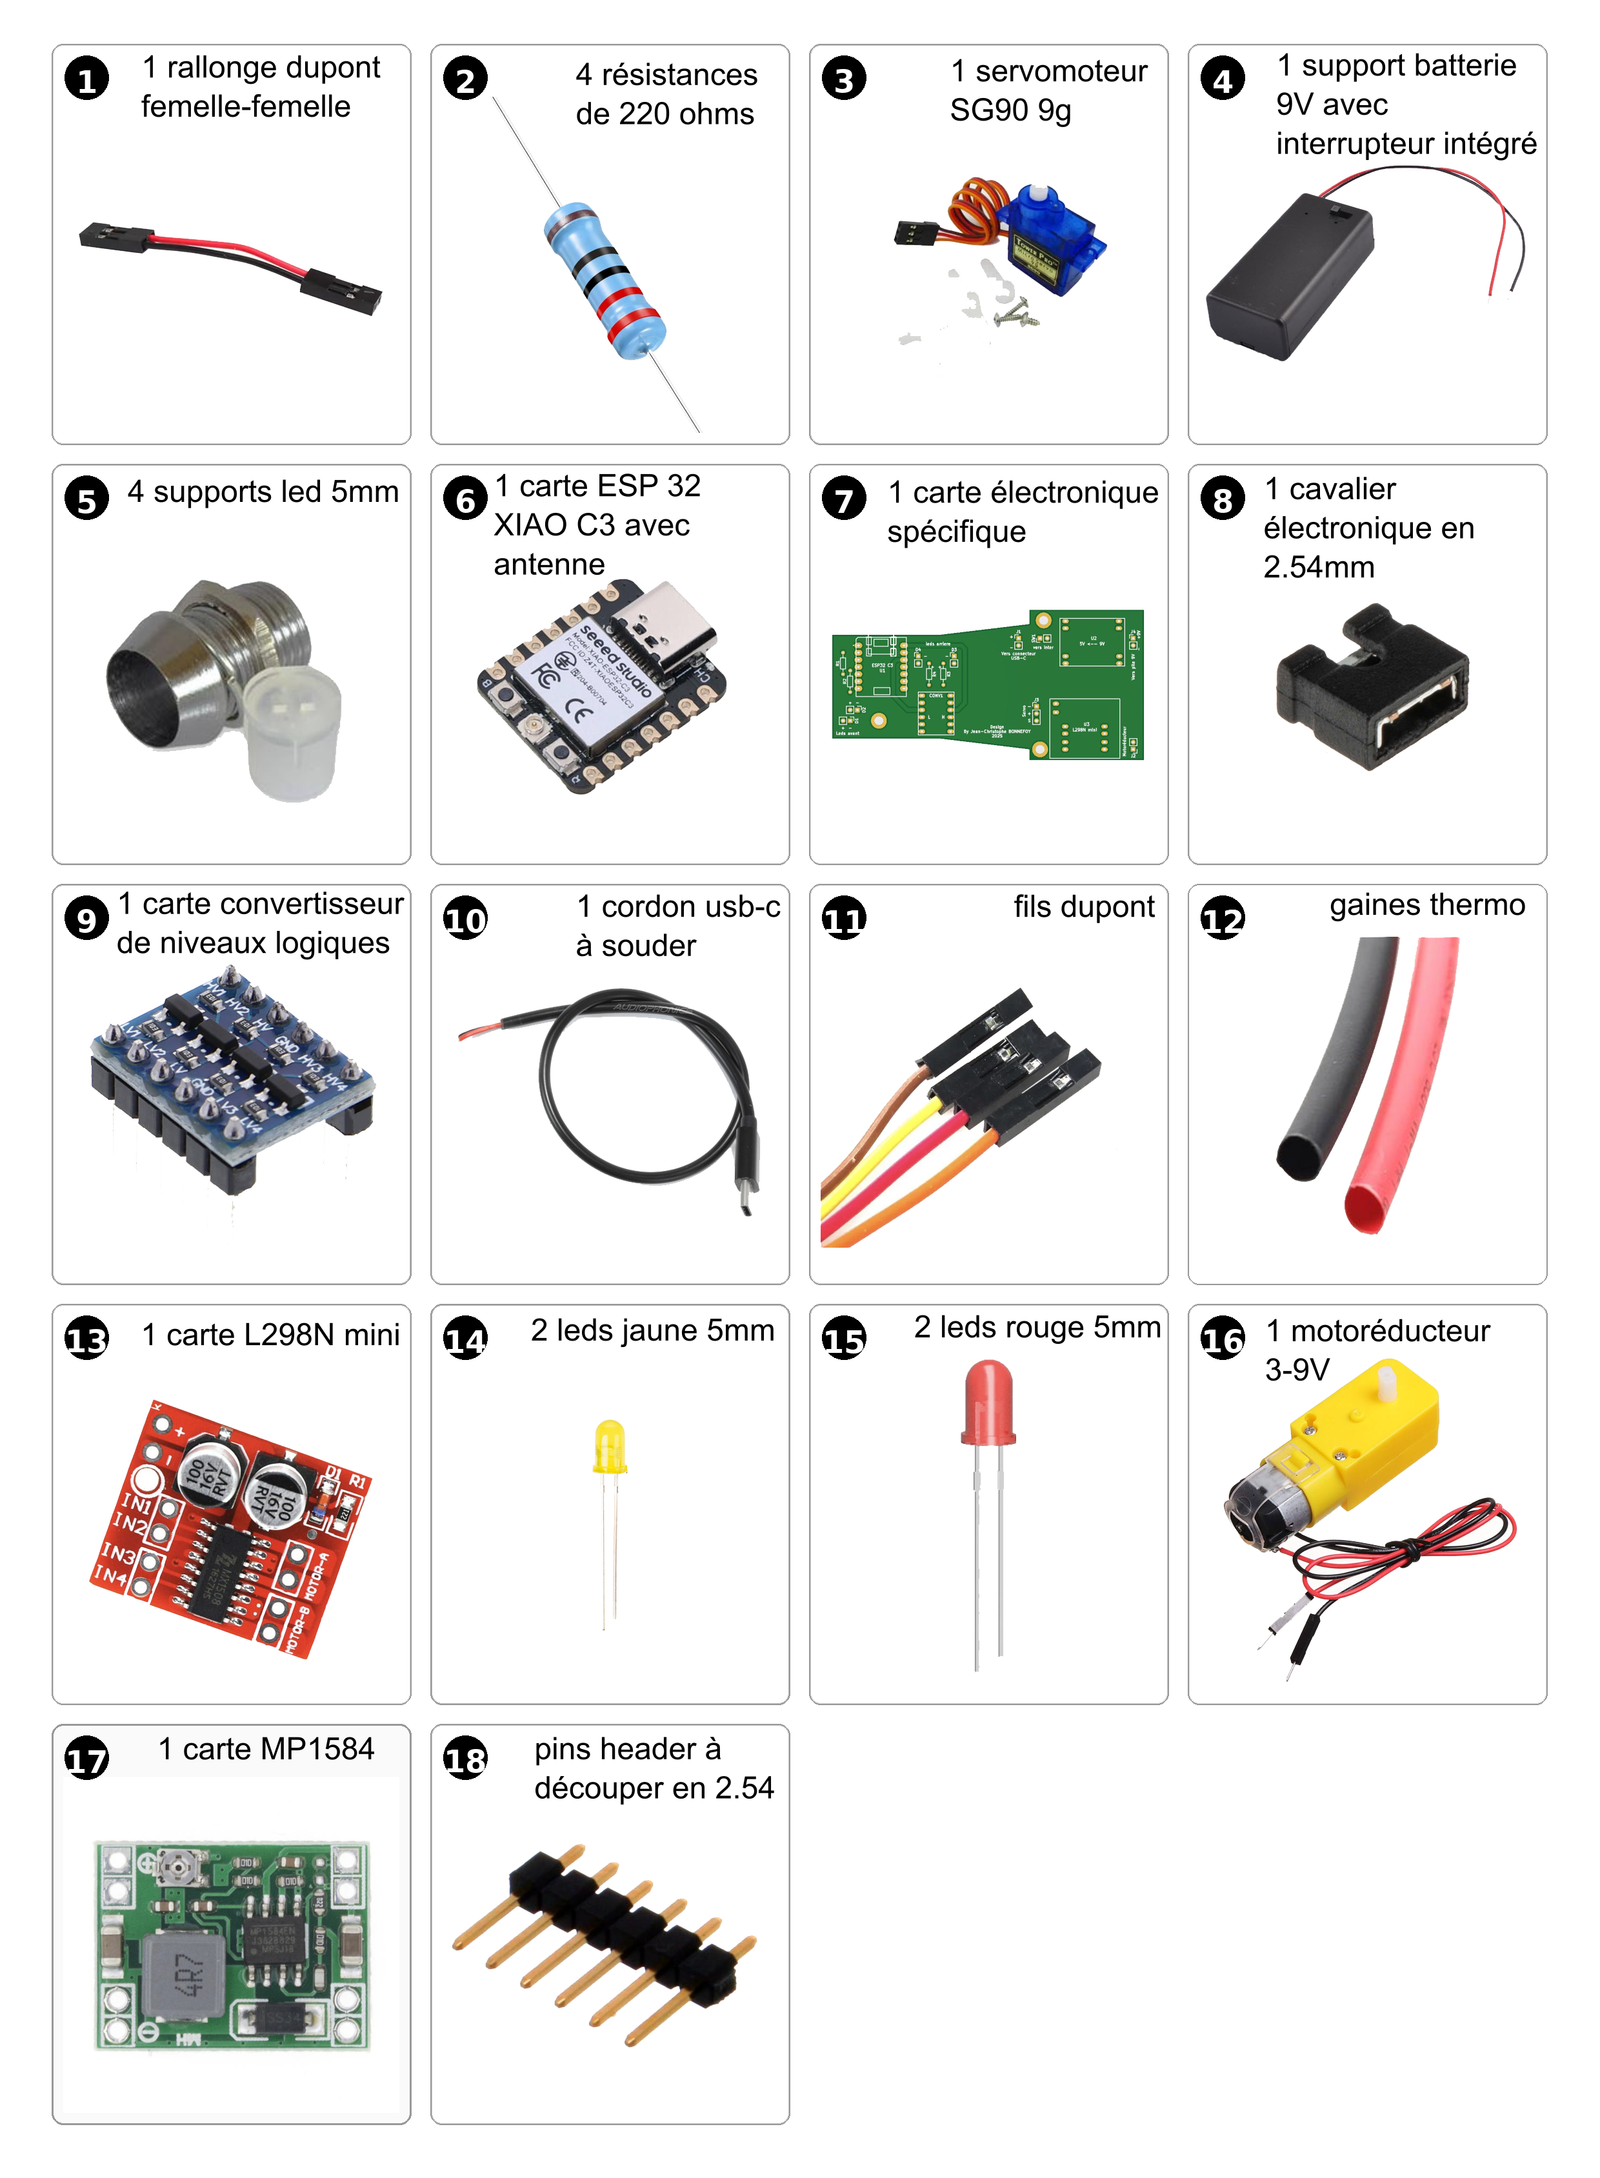
Liste du matériel électronique
Liste du matériel.
Liste des pièces découpées au laser en contreplaqué 3mm
Liste des pièces découpées au laser en contreplaqué 3mm.
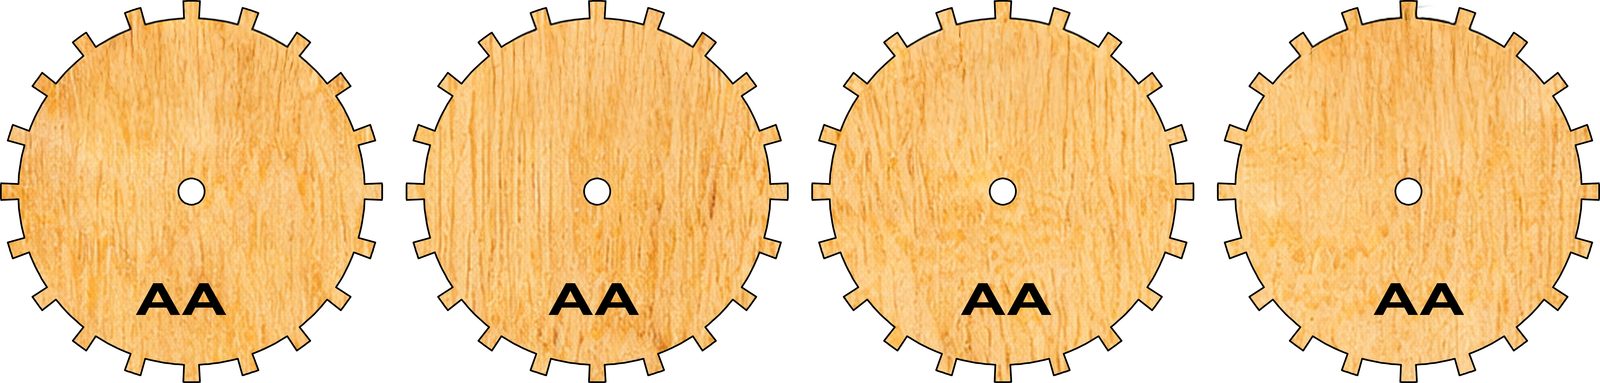
Liste des pièces découpées au laser en contreplaqué 6mm
Liste des pièces découpées au laser en contreplaqué 6mm.
Liste des pièces imprimées à l'imprimante 3D en flexible noir
Liste des pièces imprimées à l'imprimante 3D en flexible noir.
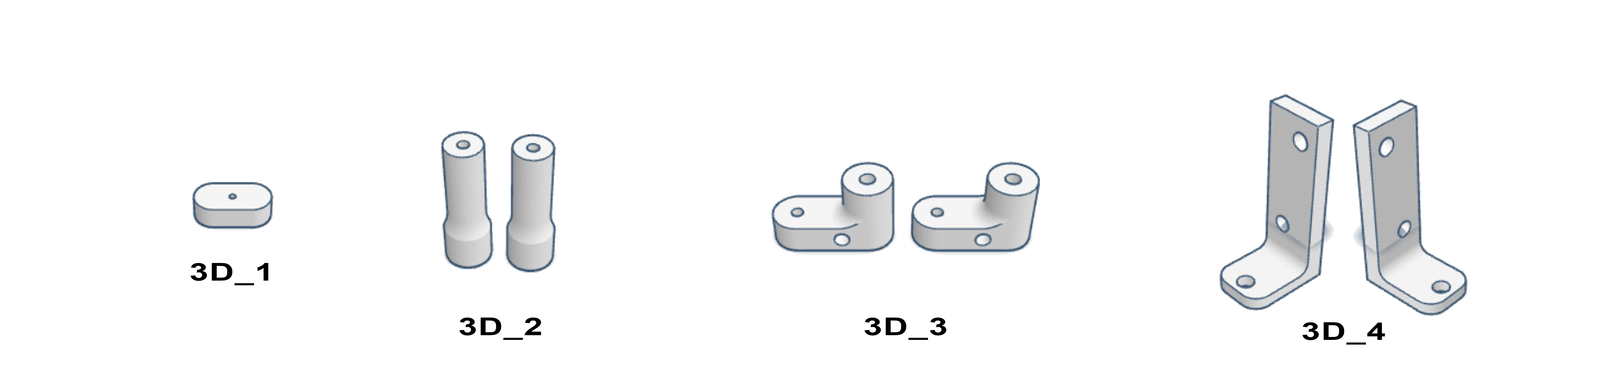
Liste des pièces imprimées à l'imprimante 3D en PLA blanc
Liste des pièces imprimées à l'imprimante 3D en PLA blanc.
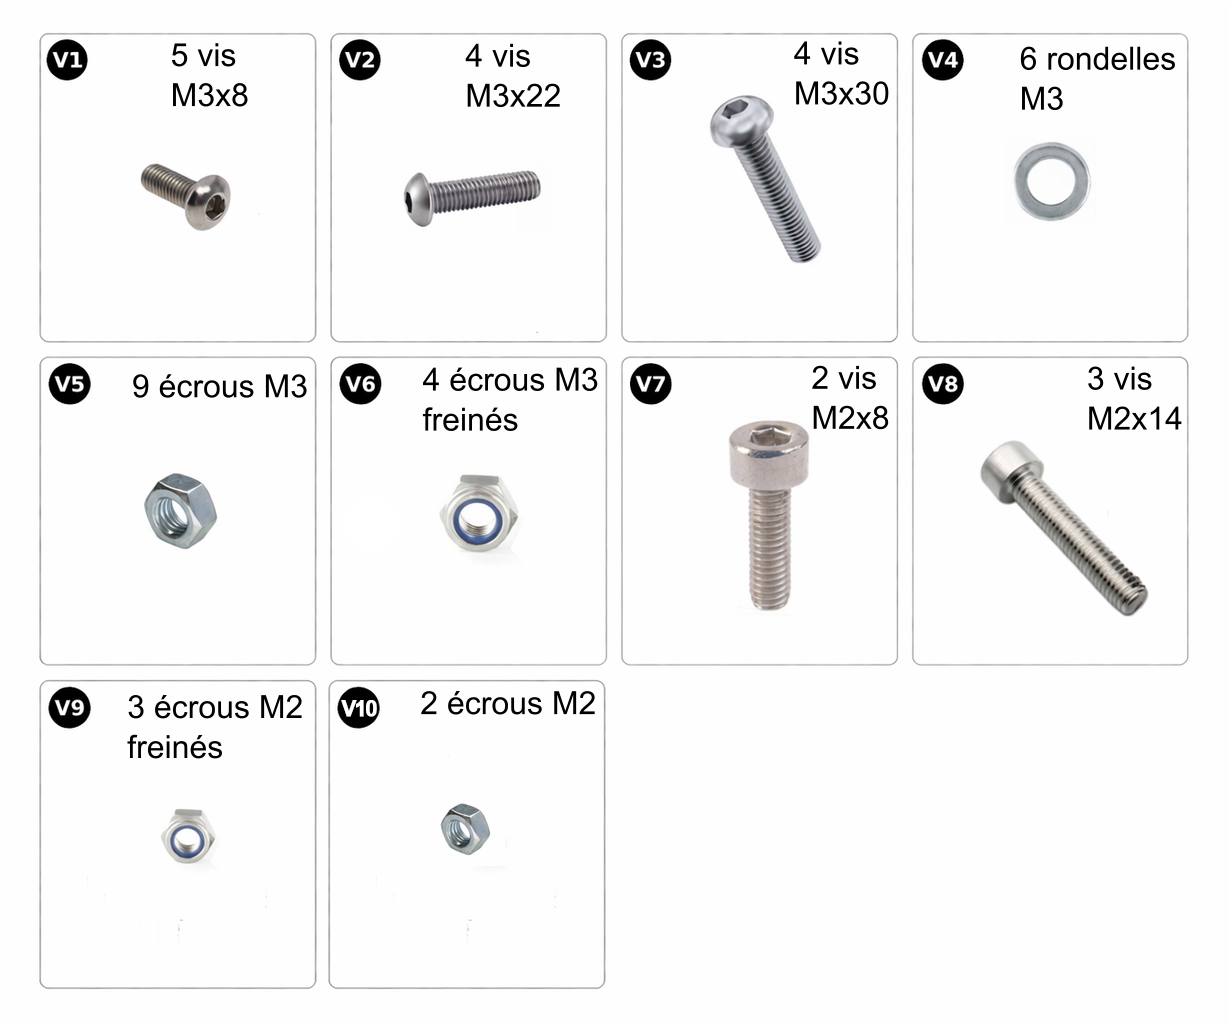
Liste de la visserie
Liste de la visserie.
1
Calandres avant et arrière (feux intégrés)
Liste du matériel :
Composants:
•	2 leds jaunes Ø 5mm (avant) (14)
•	2 leds rouge Ø 5mm (arrière) (15)
•	4 supports métalliques led Ø 5mm (5)
•	1 paire fil de connexion longueur 9cm (avant) (11)
•	1 paire fil de connexion longueur 18cm (arrière) (11)
•	2 gaines thermorétractables rouges (12)
•	2 gaines thermorétractables noires (12)
•	1 calandre avant découpée au laser en 3mm (contreplaqué) (A)
•	1 calandre arrière découpée au laser en 3mm (contreplaqué) (B)
Labo:
-	Fer à souder et étain
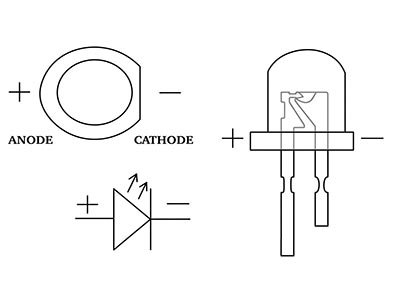
Bien identifier les pattes des Leds selon le schéma ci-après.
Identification des pattes de la Led.
Fixez les supports métalliques des Leds (et Leds Jaunes) au travers de la calandre avant.
Faîtes de même avec les supports métalliques des Leds (et Leds rouges) au travers de la calandre arrière.
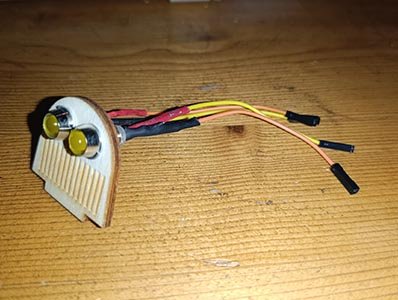
Soudez les fils de connexion de 9cm sur les leds de la calandre avant en ayant préalablement positionner de la gaine thermo rouge sur le fil a souder sur l'anode(+) et de la gaine thermo noire sur la cathode (-).
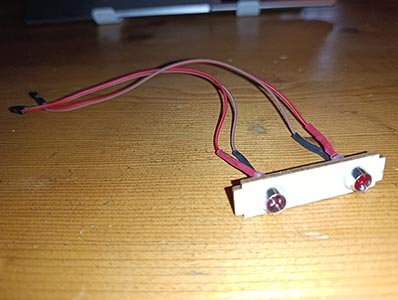
Répétez l'opération sur la calandre arrière avec les fils de connexion de 18cm.
Mettez en place les gaines thermo sur les soudures et chauffer pour bien isoler les pattes des leds.
Calandre avant.Calandre arrière.
2
Convertisseur 9V DC en 5V DC
Liste du matériel :
Composants:
•	1 carte MP1584 (17)
•	4 pins (18)
Labo:
-	Fer à souder et étain
-	Multimètre
-	Alimentation électrique de laboratoire
-	Cordons crocodiles
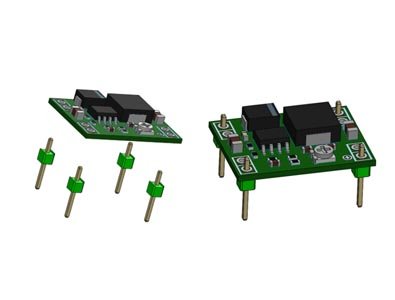
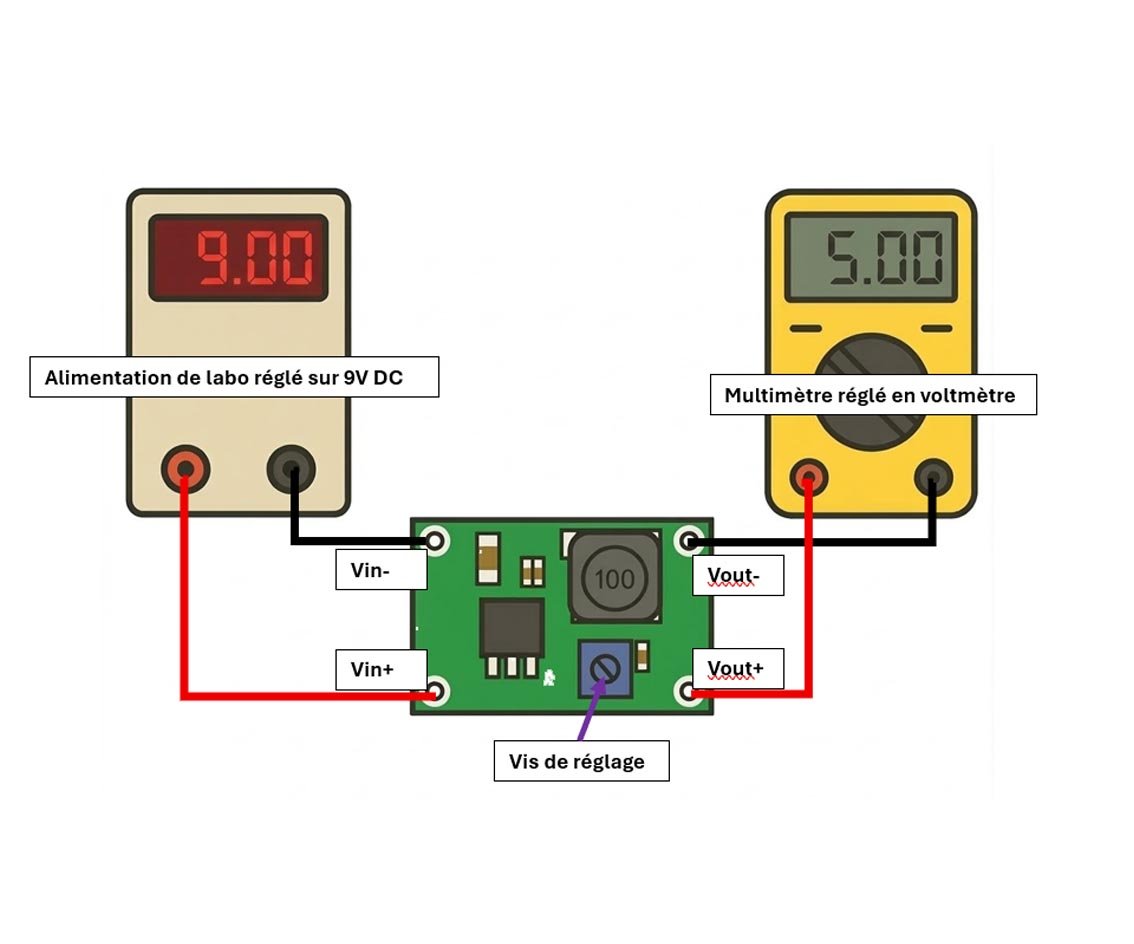
La carte MP1584 est une carte réglable permettant d'abaisser la tension. Notre projet utilise une pile de 9V, cependant tous les composants électroniques fonctionnent en 5V DC.
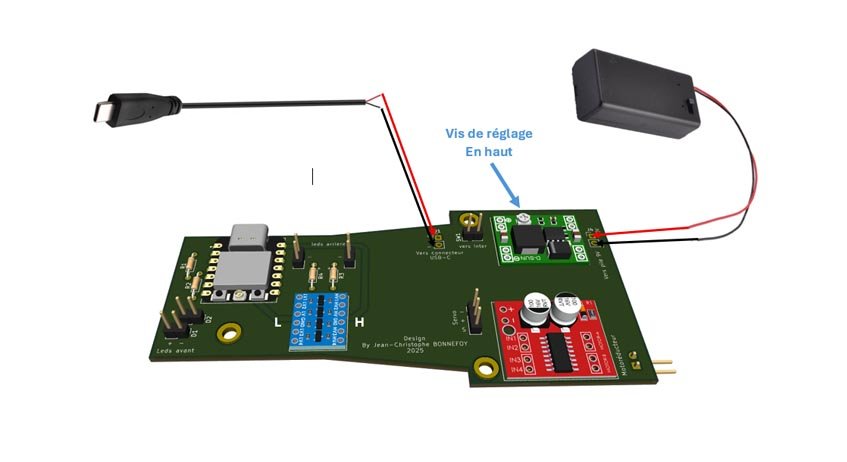
Soudure des pins sur la carte MP1584.Schéma de réglage de la carte MP1584.
Conseil : Afin d'avoir une main libre pour le réglage, on pourra utiliser des pinces crocodiles sur les pins.
3
Soudure des pins sur les différents composants
Liste du matériel :
Composants:
•	1 carte L298N mini (13)
•	3 connecteurs pin header 1x02 P2.54mm (18)
•	1 carte XIAO ESP32 C3 (6)
•	2 connecteurs pin header 1x07 P2.54mm (18)
•	1 carte conversion des niveaux logiques 3.3V en 5V (9)
•	2 connecteurs pin header 1x06 P2.54mm (18)
Labo:
-	Fer à souder et étain
-	Platine d'essai (breadboard)
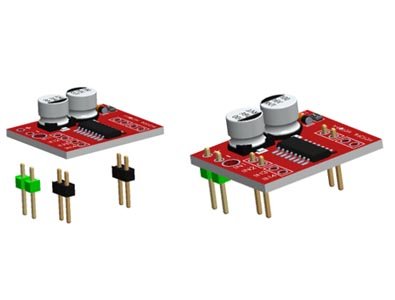
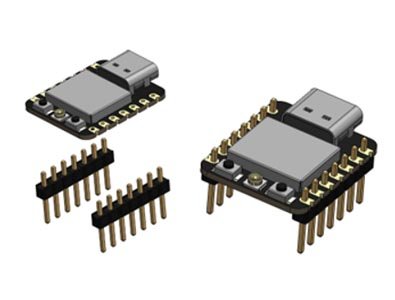
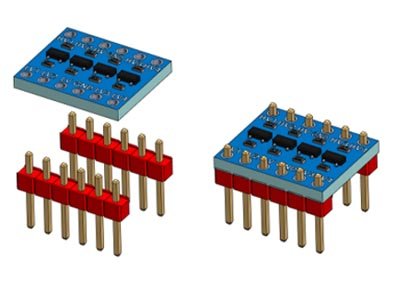
Soudez les connecteurs à leur carte respective.
Soudure des pins sur la carte L298 mini.Soudure des pins sur la carte XIAO ESP32 C3.
Soudure des pins sur la carte de conversion des niveux logiques (si nécessaire).
Conseil : Pour souder correctement, on pourra placer ces composants sur une platine d'essai.
4
Finalisation de la carte électronique
Liste du matériel :
Composants:
•	4 résistances de 220 Ω (2)
•	1 cordon USB-C à souder (10)
•	5 connecteurs pin header 1x02 P2.54mm (18)
•	1 connecteur pin header 1x02 coudé P2.54mm (18)
•	1 connecteur pin header 1x03 P2.54mm (18)
•	1 support de pile 9V avec interrupteur (3-9V) (4)
•	1 carte eléctronique (7)
Labo:
-	Fer à souder et étain
-	Platine d'essai (breadboard)
Commencez par souder les résistances, le câble USB-C, les connecteurs et enfin les différentes cartes.
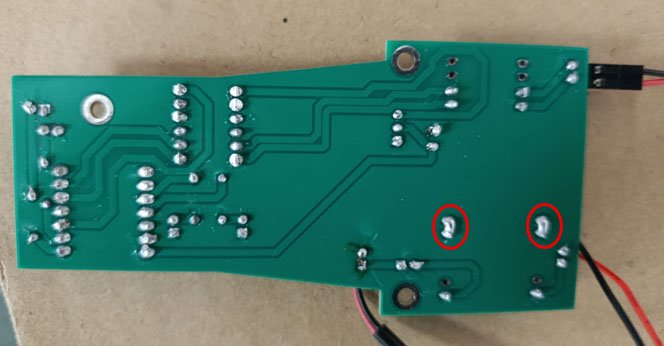
Soudure de tous les composants sur la carte électronique.Soudure débordante sur les 2 trous pour le raccord des masses.
Conseil : On fera attention au sens, notamment pour la carte de conversion des niveaux logiques et de la carte MP1584.
5
Tests de l'éclairage des feux avant et arrière
Liste du matériel :
Composants:
•	1 calandre avant (voir étape 1)
•	1 calandre arrière (voir étape 1)
•	1 carte éléctronique complète (voir étape 4)
Labo:
-	1 ordinateur avec le logiciel Arduino installé dessus
-	1 câble USB-C pour le transfert du programme sur la carte électronique
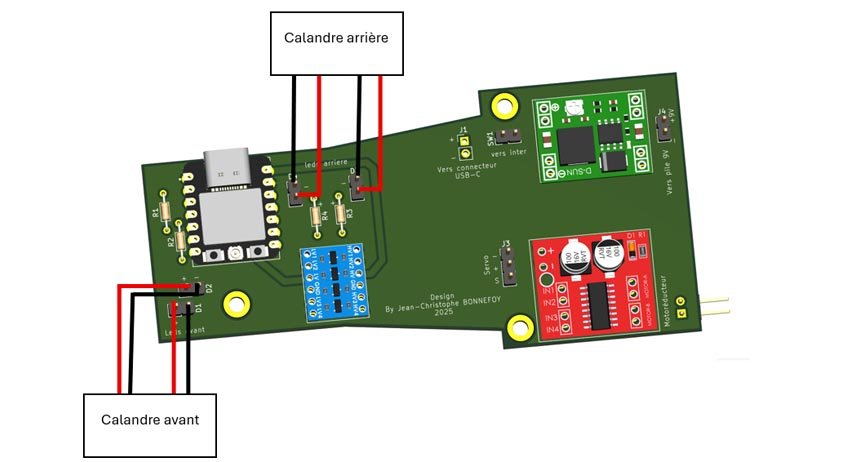
Branchez les fils de connexion des Leds des calandres suivant la figure ci-dessous.
Montage des calandres.
Pour programmer la carte avec l’IDE Arduino, il faut ajouter les paramètres du microcontrôleur. Pour cela, allez dans Fichier – Préférences et copiez la ligne suivante dans le champ URL de gestionnaire de cartes supplémentaires :
https://raw.githubusercontent.com/espressif/arduino-esp32/gh-pages/package_esp32_dev_index.json
S’il y a déjà d’autres URL, vous pouvez ajouter celle là, à la suite (en la séparant d’une virgule).
Allez ensuite dans Outils – Type de carte – Gestionnaire de carte, tapez « esp32 » dans le champ de recherche et cliquez sur le bouton Installer.
Vous pouvez maintenant aller dans Outils – Type de Carte – ESP32 Arduino et sélectionner la carte XIAO_ESP32C3
Reliez la carte XIAO à l’ordinateur via un câble USB-C et sélectionnez le port COM.
Copiez le code suivant et téléversez sur la carte.
Composants:
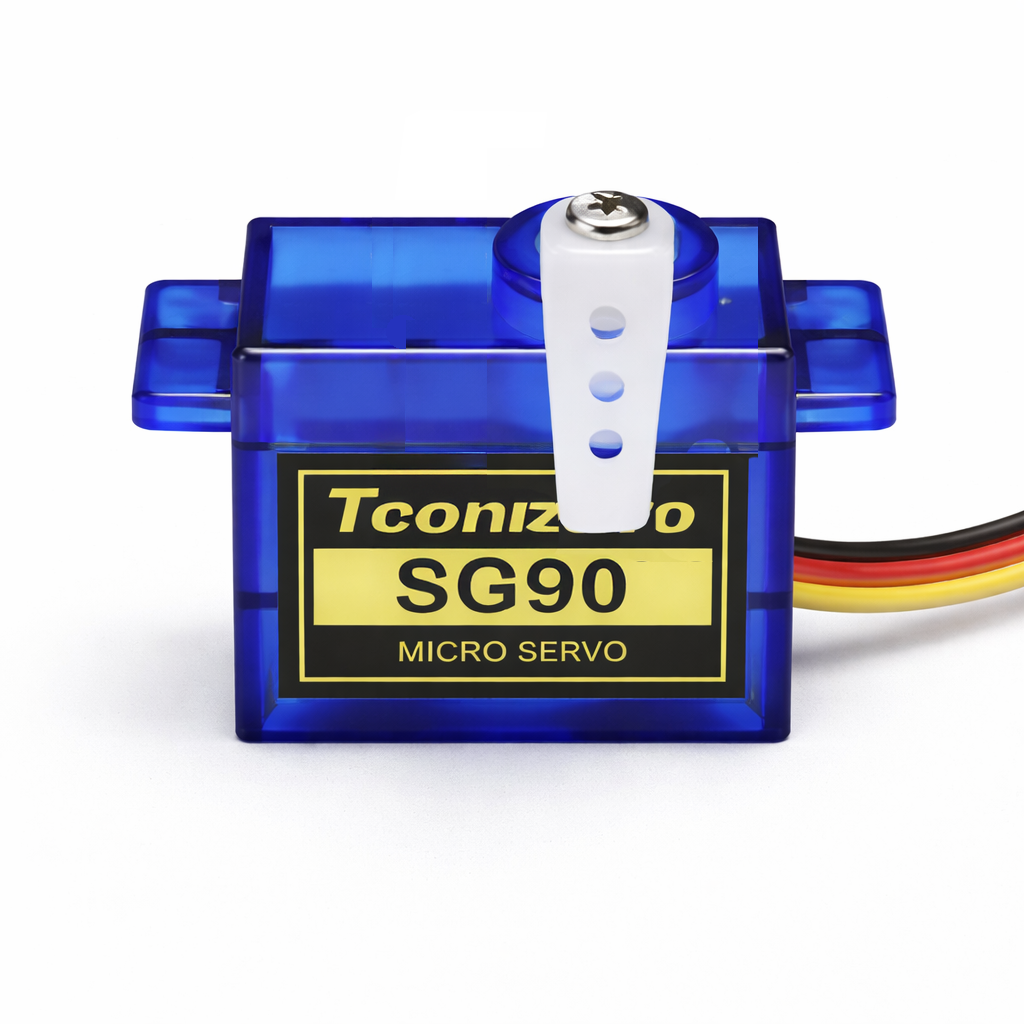
•	1 servomoteur SG90 9g (180 degrés) (ou MG90S) (3)
•	1 carte éléctronique complète (voir étape 4)
Labo:
-	1 ordinateur avec le logiciel Arduino installé dessus
-	1 câble USB-C pour le transfert du programme sur la carte électronique
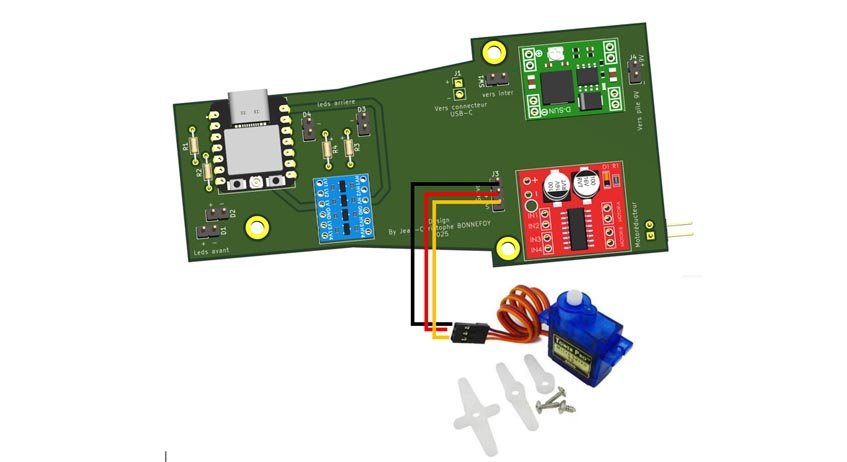
Branchez les fils de connexion du servomoteur suivant la figure ci-dessous. On laissera pour l'instant le servo non équipé.
Montage du servomoteur.
Le servomoteur est un moteur dont on commande en angle.
Téléchargez la bibliothèque "ESP32Servo" et installez la à partir du site suivant :
Arduino ESP32Servo
Reliez la carte XIAO à l’ordinateur via un câble USB-C et sélectionnez le port COM.
Copiez le code suivant et téléversez sur la carte.
Avec ce code, le servomoteur se positionne à 90 degré. Il faut donc maintenant fixer
le palonnier (la petite pièce blanche à visser sur le servo) à 90 degrés comme sur la figure suivante.
Montage du palonnier.
On va maintenant tester le bon fonctionnement du servomoteur en le faisant tourner de 0° à 180° en passant par 90° en transférant le code suivant.
Composants:
•	1 motoréducteur (3-9V) (16)
•	1 rallonge de connexion Dupont femelle femelle (1)
•	1 carte éléctronique complète (voir étape 4)
Labo:
-	1 ordinateur avec le logiciel Arduino installé dessus
-	1 câble USB-C pour le transfert du programme sur la carte électronique
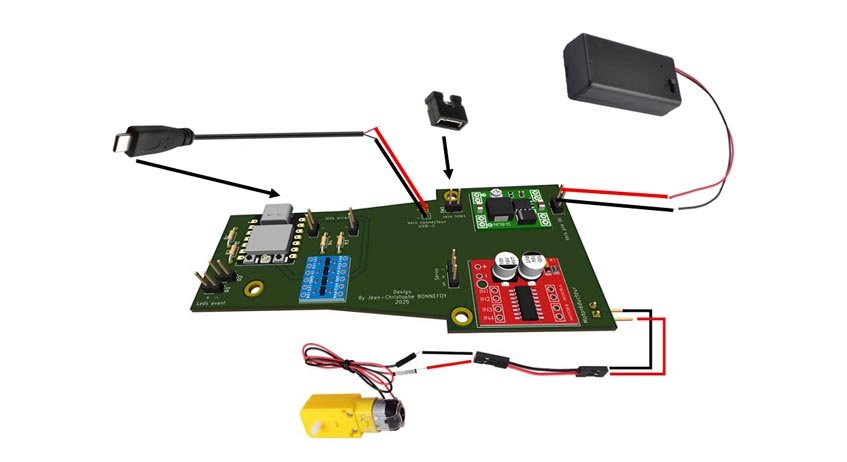
Branchez les fils de connexion du motoréducteur sur la rallonge et la rallonge sur la carte électronique comme montré sur la figure suivante. .
Montage du motoréducteur.
Copiez le code suivant et téléversez sur la carte.
Gardez le même montage donné dans l'étape 7. Mettez le cavalier sur le connecteur "vers interrupteur" de la carte électronique.
Placez une pile 9V dans le support de pile.
Mettez en place le connecteur USB-C soudé sur la carte XIAO ESP32 C3.
Montage du cavalier.
Le résultat est le même que le montage précédent. On veillera à bien mettre sur "ON" l'interrupteur du support pile.
Test du fonctionnement en autonomie avec la pile 9V.
9
Montage des roues avant
Liste du matériel :
Composants:
•	1 chassis découpée au laser en 3mm (contreplaqué) (C)
•	2 jantes découpées au laser en 6mm (contreplaqué) (AA)
•	4 demi-pneus imprimés à l'imprimante 3D au filament noir flexible (Flex_1)
•	2 rotules imprimées à l'imprimante 3D en PLA blanc (3D_3)
•	1 entretoise imprimée à l'imprimante 3D en PLA blanc (3D_1)
•	1 barre de direction découpée au laser en 3mm (contreplaqué) (D)
•	1 essieu découpé au laser en 3mm (contreplaqué) (E)
•	2 vis M3x22 (roues avant isolées) (V2)
•	4 rondelles M3 (roues avant isolées) (V4)
•	2 écrous M3 freinés (roues avant isolées) (V6)
•	2 vis M3x22 (rotules) (V2)
•	2 écrous M3 freinés (rotules) (V6)
•	3 vis M2x14 (rotules + entretoise) (V8)
•	3 écrous M2 freinés (rotules + entretoise) (V9)
Commencez par assembler les 2 roues avant
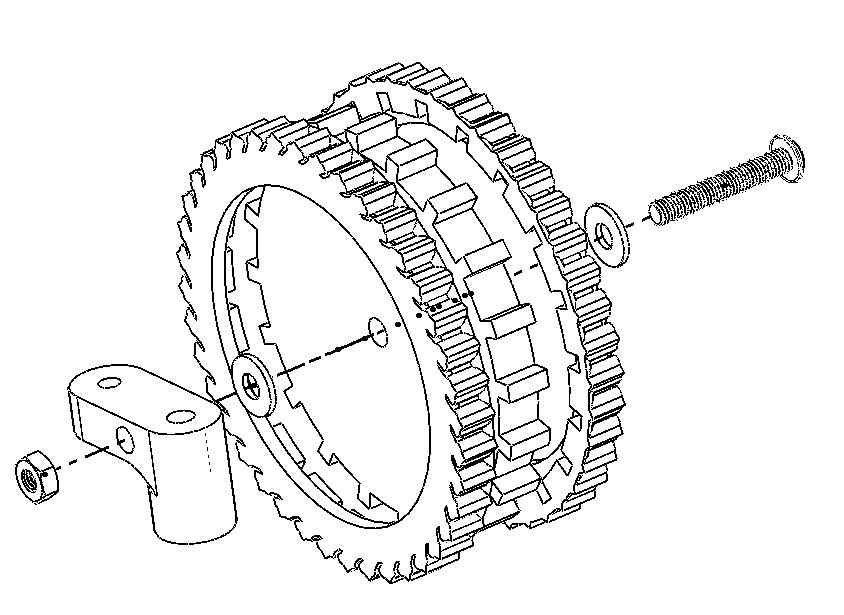
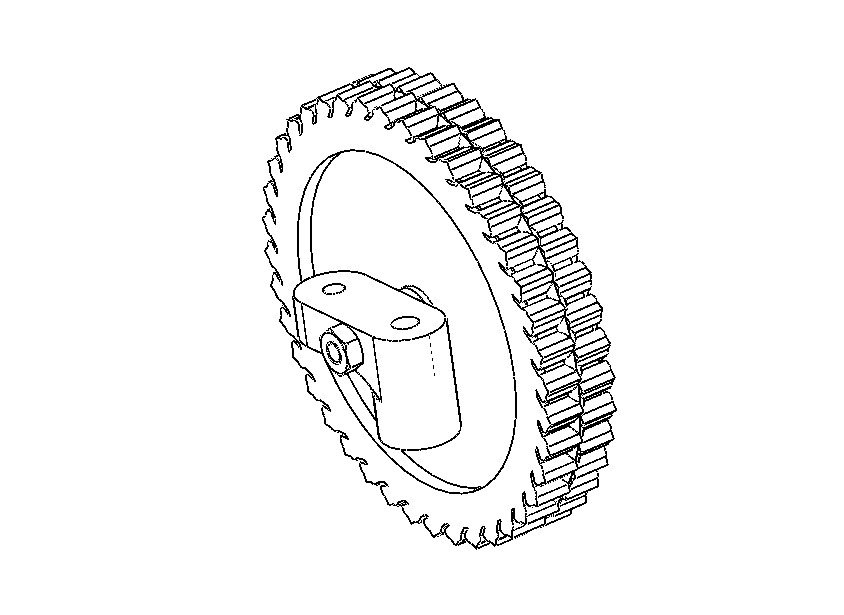
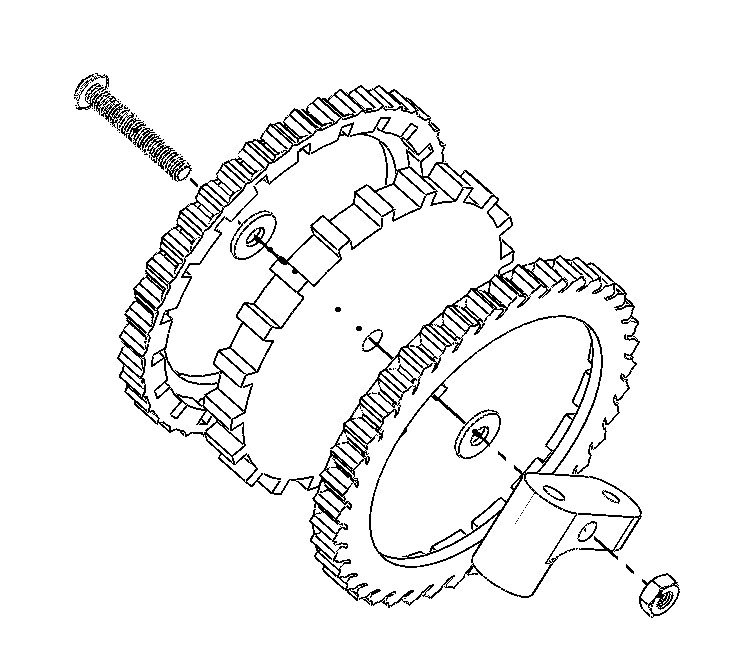
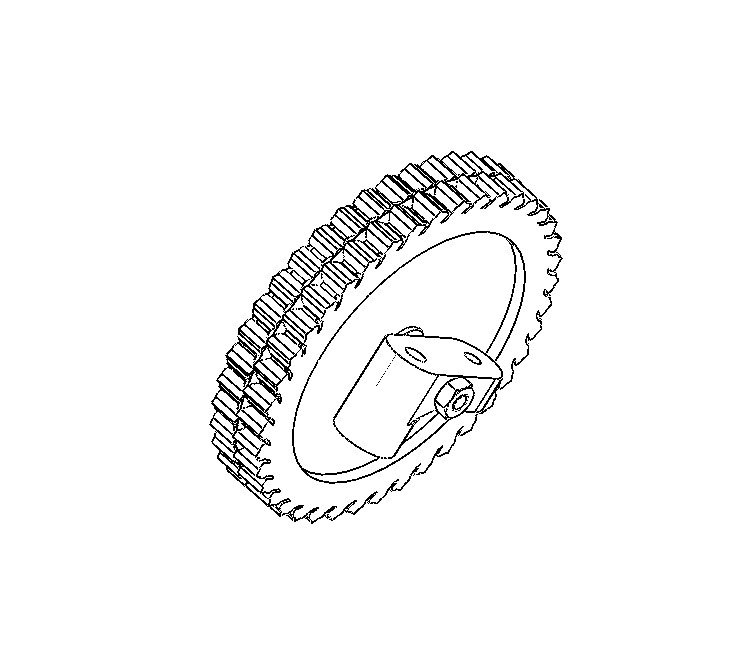
Vue éclatée du montage de la roue avant gauche.Vue assemblée du montage de la roue avant gauche.
Vue éclatée du montage de la roue avant droite.Vue assemblée du montage de la roue avant droite.
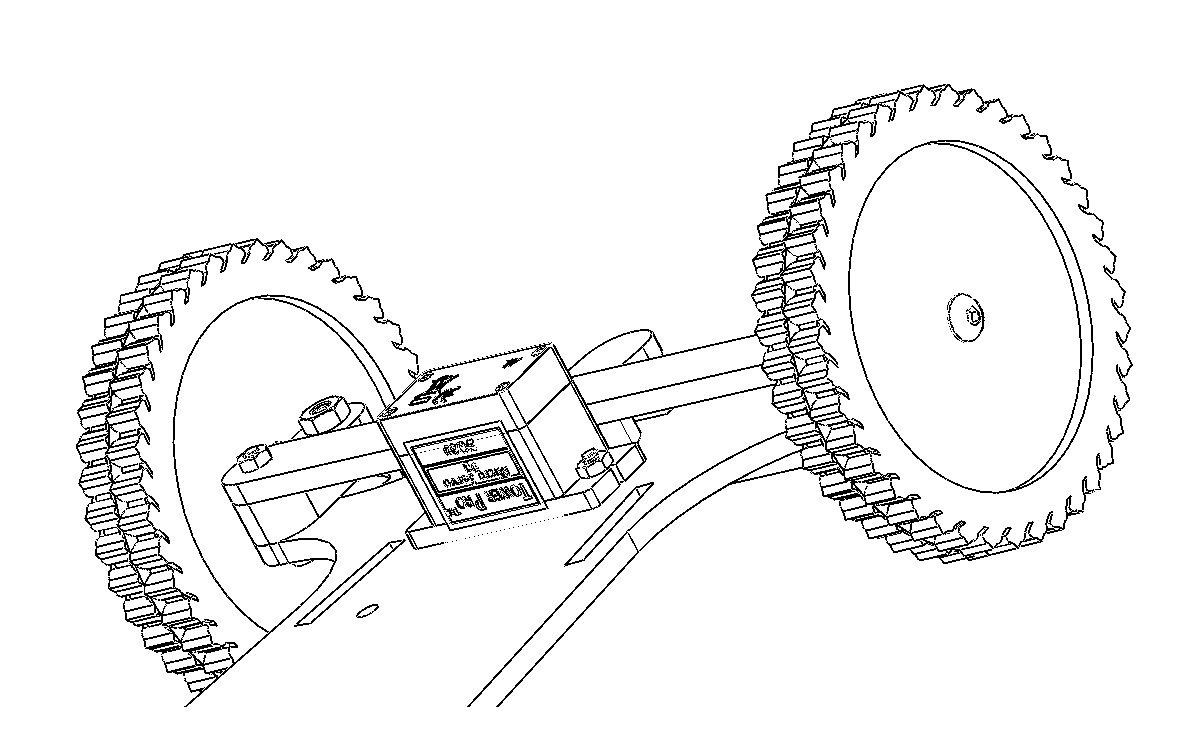
Assemblez l'essieu avant et ses 2 roues.
Vue éclatée du montage de l'essieu avant.Vue assemblée du montage de l'essieu avant.
10
Montage des roues arrière et du motoréducteur
Liste du matériel :
Composants:
•	L'assemblage constitué à l'étape 9
•	2 axes de roues imprimés à l'imprimante 3D en PLA blanc (3D_2)
•	2 supports moteur (droit et gauche) imprimés à l'imprimante 3D en PLA blanc (3D_4)
•	2 vis M2 pour la fixation du moteur sur les supports
•	2 jantes découpées au laser en 6mm (contreplaqué) (AA)
•	4 demi-pneus imprimés à l'imprimante 3D au filament noir flexible (Flex_1)
•	2 vis M3x30 (roues arrière isolées) (V3)
•	2 rondelles M3 (roues arrière isolées) (V4)
•	2 écrous M3 (roues arrière isolées) (V5)
•	2 vis M3x30 (supports motoreducteur) (V3)
•	2 écrous M3 (supports motoreducteur) (V5)
•	2 vis M3x8 (supports motoreducteur chassis) (V2)
•	2 écrous M3 (supports motoreducteur chassis) (V5)
Commencez par assembler les 2 roues arrière (identiques).
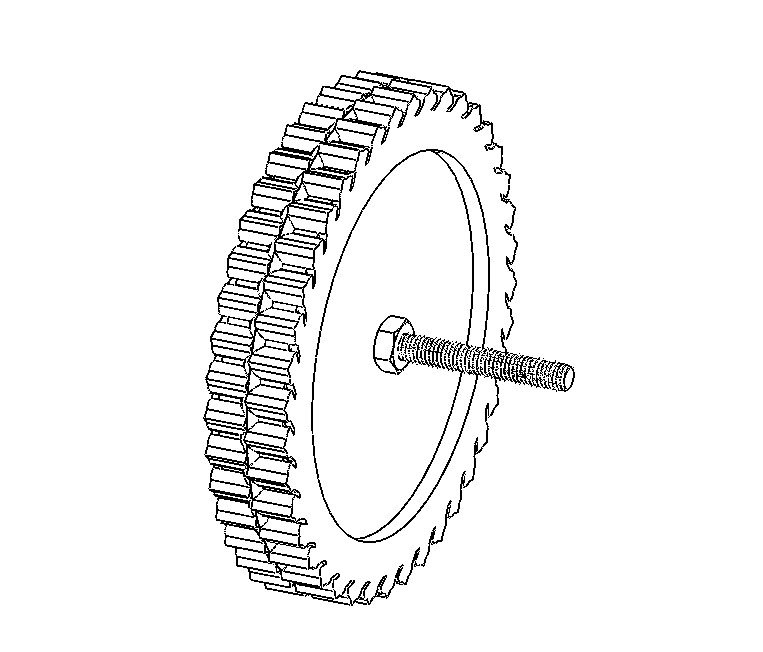
Vue éclatée du montage de la roue arrière.Vue assemblée du montage de la roue arriere.
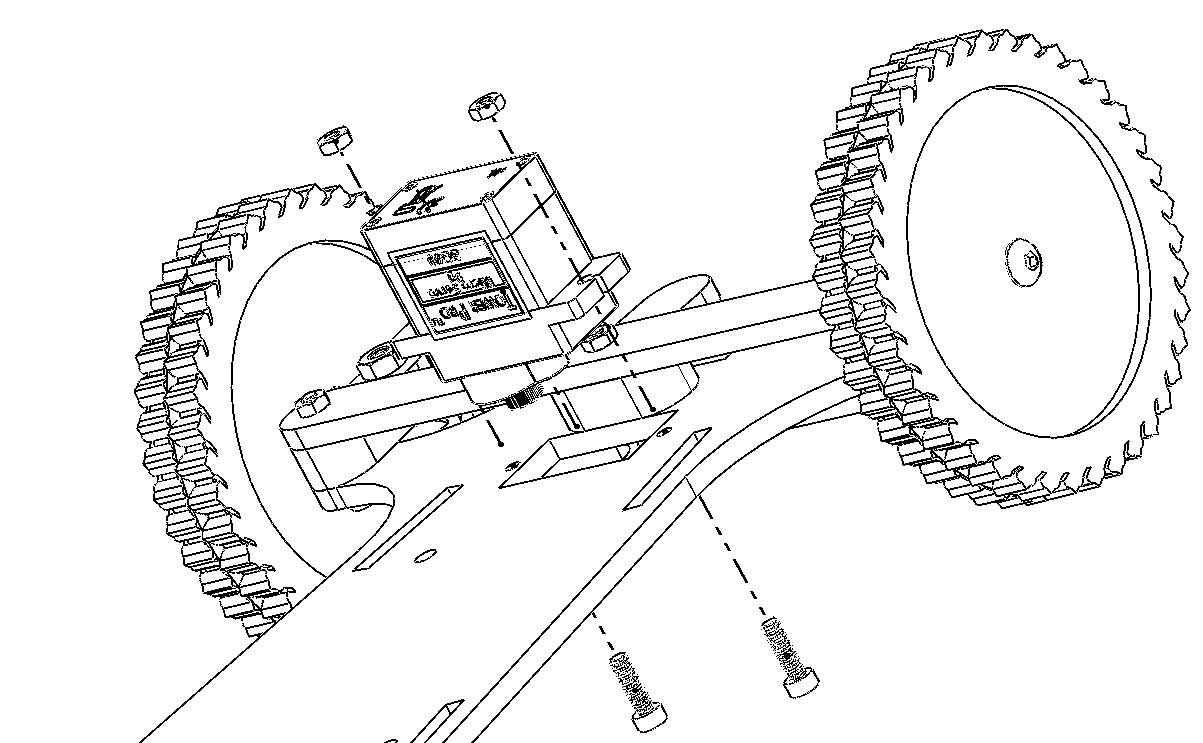
Fixer le motoréducteur sur le chassis commme expliqué sur les schémas ci-dessous.
Vue éclatée du montage du motoréducteur.Vue assemblée du montage du motoréducteur.
11
Montage du servomoteur et de la carte électronique
Liste du matériel :
Composants:
•	L'assemblage constitué à l'étape 10
•	1 carte éléctronique complète (voir étape 4)
•	Le servomoteur utilisé lors de l'étape 6
•	2 vis M2x8 (supports servomoteur) (V7)
•	2 écrous M2 (supports servomoteur) (V10)
•	3 vis M3x8 (supports carte) (V3)
•	3 écrous M3 (supports servomoteur) (V5)
Commencez par fixer le servomoteur au chassis de l'assemblage.
Vue éclatée du montage du servomoteur.Vue assemblée du montage du servomoteur.
Fixez la carte électronique au chassis de l'assemblage.
Vue éclatée du montage de la carte électronique.Vue assemblée du montage de la carte électronique.
Fixez maintenant les roues arrière sur leurs supports.
12
Montage de la carrosserie
Liste du matériel :
Composants:
•	L'assemblage constitué à l'étape 11
•	la calandre avant (étape 1)
•	la calandre arrière (étape 1)
•	la carosserie (J)
•	l'arrière du chassis (C')
•	l'assise (I)
•	le dossier (H)
•	le support du bloc pile (F et G)
•	les clips de vérouillage (K)
Labo:
•	Colle à bois
Commencez par assembler le support de la pile 9V en collant avec de la colle à bois.
Vue éclatée du montage du support de la pile 9V.Vue assemblée du montage du support de la pile 9V.
Connectez tous les périphériques (calandre avant, calandre arriere, pile, servomoteur, motoréducteur.
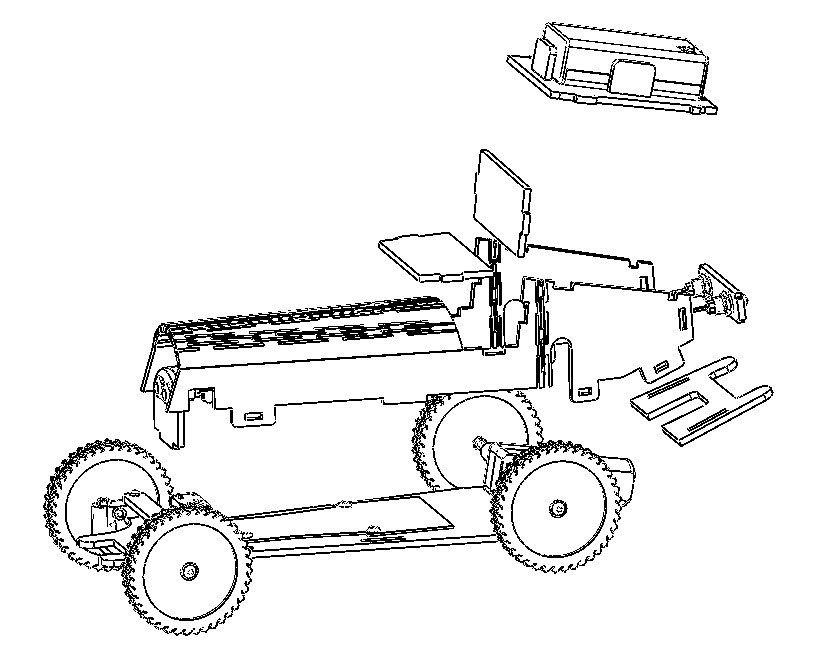
Pliez la piece pour la faire correspondre au chassis et assemblez les autres pièces de la carosserie.
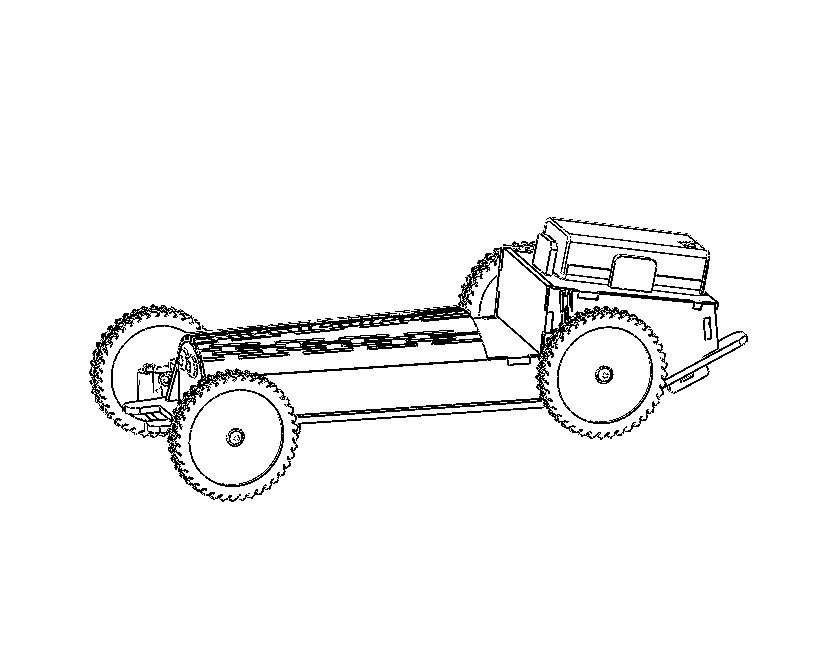
Vue éclatée du montage final.Vue assemblée du montage final.
On pourra "vérouiller" la carrosserie et le chassis avec les pieces (K).
13
Programmation
Liste du matériel :
Composants:
•	L'assemblage final (étape 12)
Labo:
-	1 ordinateur avec le logiciel Arduino installé dessus
-	1 câble USB-C pour le transfert du programme sur la carte électronique
Copiez le code suivant et téléversez sur la carte.